La startup zurichoise Enact Intelligence boucle un tour de financement de 26,7 millions d’euros en préamorçage pour développer des robots capables de mieux percevoir les forces et d’ajuster leurs mouvements au contact des objets. Son pari consiste à concevoir ensemble la mécanique, les données et les modèles d’intelligence artificielle nécessaires à la manipulation. Selon Sifted, Yann LeCun et Arthur Mensch participeraient également à l’opération.
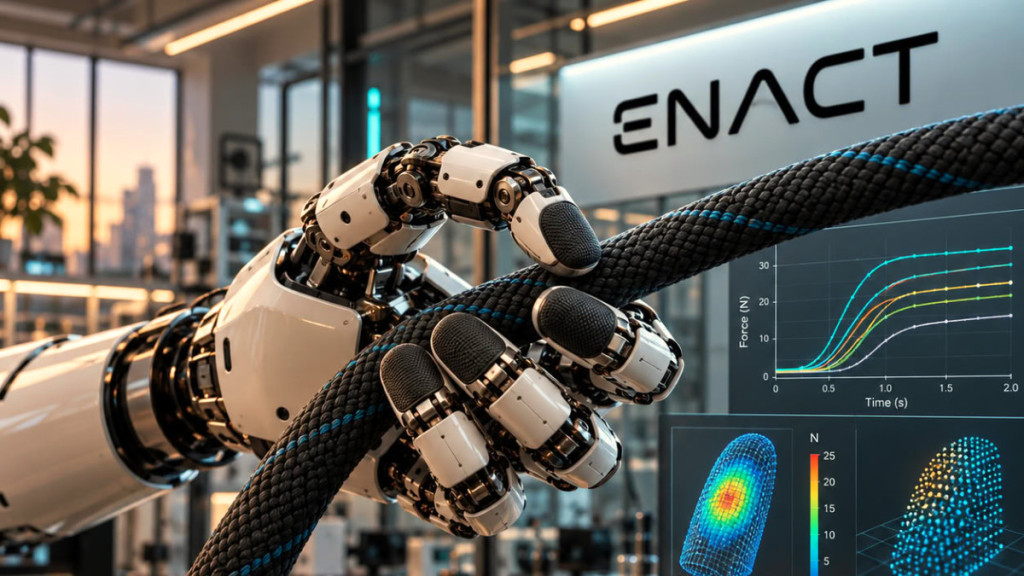
- Enact a levé 26,7 millions d’euros pour développer un robot doté d’un sens du toucher amélioré.
- Leur innovation repose sur des capteurs, actionneurs et modèles d’IA pour apprendre la manipulation.
- L’objectif est de faire évoluer la capacité du robot à s’adapter lors des interactions physiques.
- Ils s’insèrent dans un marché concurrentiel avec d’autres sociétés travaillant sur l’apprentissage et la robotique flexible.
Manipuler un câble, utiliser un outil ou effectuer un assemblage : ces gestes figurent dans le programme de collecte de données d’Enact Intelligence. Ils demandent tous au robot d’interagir avec la matière, d’accompagner un mouvement et de s’adapter à ce qui se passe pendant l’action. Pour l’entreprise, une partie de la réponse se trouve dans les informations que la machine peut recueillir sur ses propres mouvements et sur les forces qu’elle rencontre.
Apprendre ce qui se passe au contact
La startup décrit son approche comme un système proprioceptif associé à des modèles capables d’exploiter les informations de force. La proprioception renseigne le robot sur son propre état mécanique, tandis que la perception des efforts doit l’aider à adapter son comportement pendant une manipulation. Le « sens du toucher » désigne ici la prise en compte de l’interaction physique, et non une peau artificielle : Enact insiste sur les forces et la proprioception sans détailler l’ensemble de son architecture de capteurs.
L’objectif est de permettre l’apprentissage de compétences utilisables sur différentes tâches et dans différents environnements. D’après l’analyse des recrutements de la startup, les futurs scientifiques devront travailler sur des modèles sensibles aux forces, organiser les données d’entraînement et évaluer les comportements sur des robots réels. Le programme inclut notamment l’efficacité de l’apprentissage et la robustesse lors du passage aux conditions réelles.
Quatre maillons à développer ensemble
Le projet repose sur quatre éléments. Les capteurs recueillent les informations nécessaires pour estimer l’état du robot et ses interactions. Les actionneurs produisent les mouvements dont le système doit maîtriser les effets. Les démonstrations humaines fournissent des exemples de gestes à apprendre, et les modèles d’IA sont entraînés et évalués pour transformer ces informations en comportements robotiques.
Manuel Galliker, CEO et fondateur de la société, a notamment travaillé dans la commande robotique chez 1X. Il veut repenser la boucle de données et montrer comment le corps du robot peut fournir des informations supplémentaires pour apprendre la manipulation fine. Cette intégration peut faire évoluer conjointement le matériel et les méthodes d’apprentissage, mais elle impose aussi qu’un meilleur modèle fonctionne avec des composants fiables.
Le poste d’opérateur de robots illustre la place de la collecte de données. Ce dernier guide les machines et les téléopère au moyen de systèmes de capture de mouvements, des démonstrations qui doivent alimenter directement l’entraînement des réseaux neuronaux. Son travail comprend le contrôle de la qualité des données, l’annotation des trajectoires et le signalement des comportements inhabituels. Le nombre de démonstrations nécessaires pour apprendre une opération reste ainsi une question centrale pour le coût d’adaptation du système.
Enact rejoint un terrain déjà occupé par mimic Robotics, autre société zurichoise, qui associe main robotique, modèles d’apprentissage et collecte de démonstrations humaines. D’autres acteurs misent sur des modèles capables de commander différents robots : Physical Intelligence a présenté un modèle généraliste entraîné à partir de plusieurs plateformes, tandis que Flexion développe une couche d’autonomie destinée à différents matériels. Ces approches posent une question commune : quelle part de l’intelligence peut être transférée d’une machine à l’autre, et quelle part dépend de leur conception physique ?
Les investisseurs couvrent plusieurs de ces domaines. redalpine se positionne à l’intersection du logiciel et de la science, firstminute capital suit notamment l’IA incarnée et les technologies industrielles, et Notion Capital inclut dans sa thèse les logiciels qui interagissent avec leur environnement physique. Enact prépare de son côté des critères d’acceptation et des essais automatisés pour passer des prototypes à une production répétable. Pour un client, l’intérêt se mesurera à la cadence, au taux de réussite, à la disponibilité et aux interventions nécessaires.
Product offers are temporarily unavailable.